انتخاب توان سروو موتور CNC با محاسبه گشتاور و اینرسی
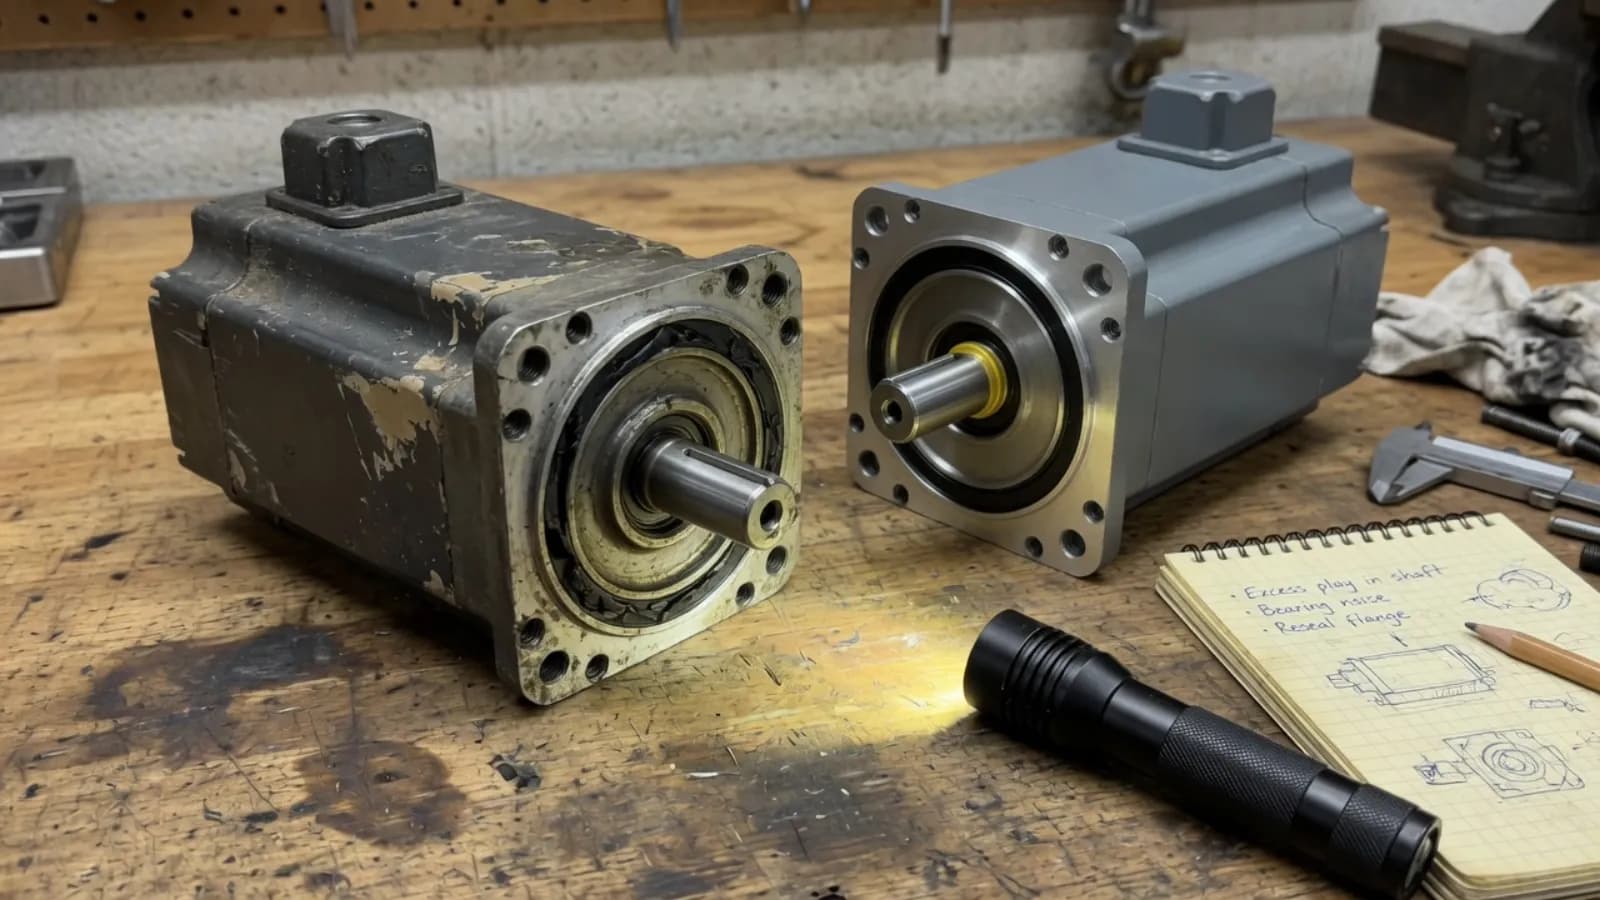
انتخاب توان سروو موتور با دانستن وزن بار و یک عدد کیلووات تمام نمیشود. برای انتخاب موتور محور CNC باید سرعت حرکت، شتاب، گشتاور مقاوم، اینرسی منتقلشده به شفت و زمان هر بخش چرخه را مشخص کنید. سپس موتور و درایو را با هم بسنجید. برای مشاهده شمارههای واقعی و قیمت ثبتشده، به صفحه خرید سروو موتور زیمنس بروید و موجودی همان مدل را استعلام کنید.
این راهنما از محاسبه نیاز مکانیکی به بررسی پلاک و سفارش میرسد. اگر با نقش موتور و حلقه فیدبک آشنا نیستید، ابتدا سروو موتور CNC چیست را بخوانید. اعداد مثال زیر فرض آموزشی هستند و مشخصات یک دستگاه واقعی محسوب نمیشوند.
پیش از محاسبه توان، اطلاعات محور را جمع کنید
برای محور خطی، جرم متحرک، گام بالاسکرو، سرعت خطی، زمان شتاب، نیروی فرایند و اصطکاک مهماند. برای محور دورانی، اینرسی بار، سرعت، شتاب زاویهای و گشتاور فرایند را لازم دارید. وزن بار بهتنهایی اینرسی را مشخص نمیکند. دو قطعه هموزن با توزیع جرم متفاوت، رفتار دینامیکی یکسانی ندارند. جهت محور و بار گرانشی نیز باید روشن باشد.
| ورودی | واحد نمونه | کاربرد در انتخاب |
|---|---|---|
| سرعت موتور و زمان شتاب | دور بر دقیقه، ثانیه | بررسی سرعت و گشتاور شتابگیری |
| اینرسی معادل روی شفت | کیلوگرم مترمربع | محاسبه بار دینامیکی |
| گشتاور بار و اصطکاک | نیوتنمتر | نیاز حرکت یکنواخت و شتاب |
| زمان حرکت، توقف و برگشت | ثانیه | برآورد بار حرارتی چرخه |
| نسبت تبدیل و راندمان | بدون واحد | ارجاع بار به سمت موتور |
دادههای اندازهگیریشده را از فرضها جدا ثبت کنید. اگر اصطکاک یا نیروی برش هنوز معلوم نیست، نتیجه را انتخاب مقدماتی بنامید و برای نهاییکردن سفارش، اطلاعات ماشین را تکمیل کنید. حدس زدن بار نامعلوم با یک ضریب ثابت، جایگزین شناخت شرایط کار نیست.
رابطه توان، سرعت و گشتاور سروو موتور
توان مکانیکی لحظهای شفت از حاصلضرب گشتاور در سرعت زاویهای به دست میآید. برای واحدهای متداول میتوان نوشت:
P(kW) = T(N.m) × n(rpm) / 9550
omega(rad/s) = 2 × pi × n(rpm) / 60
در این رابطه، توان مکانیکی با توان ورودی برق یکی نیست. تلفات موتور و درایو جدا بررسی میشوند. همچنین گشتاور و سرعت باید مربوط به همان نقطه کار باشند. ضرب گشتاور استال در سرعت نامی، لزوماً توان نامی موتور را نمیدهد. در سرعت صفر، توان مکانیکی صفر است، اما موتور میتواند برای نگهداشتن بار جریان بکشد و گرم شود.
اثر شتاب و اینرسی در انتخاب توان سروو موتور
برای یک مدل ساده دورانی، گشتاور شتاب برابر اینرسی کل معادل در شتاب زاویهای است. اینرسی کل باید سهم روتور، کوپلینگ و بار ارجاعشده به شفت موتور را در بر بگیرد. در حرکت واقعی، گشتاور بار، اصطکاک و جهت حرکت نیز به آن اضافه میشوند.
T_acc = J_total × alpha
alpha = (omega_2 - omega_1) / delta_t
T_motor = T_acc + T_load + T_friction
اگر نسبت گیربکس را i برابر سرعت موتور تقسیم بر سرعت بار تعریف کنیم، در مدل ایدهآل، اینرسی بار منعکسشده به موتور J_load/i² است. راندمان، اینرسی خود گیربکس و نیروهای واقعی انتقال باید جدا وارد محاسبه شوند. نسبت تبدیل بیشتر میتواند اینرسی منعکسشده را کاهش دهد، ولی سرعت موردنیاز موتور را بالا میبرد. بنابراین تصمیم درباره گیربکس فقط با یک نسبت اینرسی گرفته نمیشود.
برای همه سرووها یک حد ثابت و عمومی نسبت اینرسی تعیین نکنید. رفتار محور به خانواده موتور، تنظیم حلقه، سختی مکانیک و چرخه حرکت وابسته است. ابزار مهندسی سازنده و مدل مکانیکی دقیقتر، انتخاب را قابل بررسی میکنند.
مثال محاسبه گشتاور پیک و مؤثر
فرض کنید اینرسی کل روی شفت ۰٫۰۰۲ کیلوگرم مترمربع و گشتاور مقاوم ثابت در جهت حرکت ۱ نیوتنمتر باشد. موتور در ۰٫۲ ثانیه از صفر به ۲۰۰ رادیان بر ثانیه میرسد، ۰٫۶ ثانیه با همان سرعت میچرخد و در ۰٫۲ ثانیه متوقف میشود. سرعت بیشینه تقریباً ۱۹۱۰ دور بر دقیقه است. در این مثال ساده، اصطکاک در همان گشتاور مقاوم منظور شده است.
| بخش چرخه | مدت | گشتاور موتور |
|---|---|---|
| شتابگیری | ۰٫۲ ثانیه | ۳ نیوتنمتر |
| سرعت ثابت | ۰٫۶ ثانیه | ۱ نیوتنمتر |
| کاهش سرعت | ۰٫۲ ثانیه | منفی ۱ نیوتنمتر |
شتاب مثبت ۱۰۰۰ رادیان بر مجذور ثانیه، گشتاور شتاب ۲ نیوتنمتر میخواهد. با افزودن بار، گشتاور موتور ۳ میشود. هنگام کاهش سرعت، گشتاور شتاب منفی است و حاصل جمع در مدل فرضی به منفی ۱ میرسد. برای بار حرارتی ساده، علامت گشتاور در محاسبه مربع آن حذف میشود:
T_rms = sqrt(sum(T_i² × t_i) / sum(t_i))
T_rms = sqrt((3²×0.2 + 1²×0.6 + (-1)²×0.2) / 1)
T_rms = 1.61 N.m
پس دو عدد مهم داریم، پیک ۳ و گشتاور مؤثر حدود ۱٫۶۱ نیوتنمتر. توان مکانیکی در پایان شتابگیری به حدود ۰٫۶ کیلووات میرسد. این عدد بهتنهایی موتور ۰٫۶ کیلووات را تعیین نمیکند. منحنی گشتاور و سرعت، محدودیت حرارتی، زمان مجاز پیک و جریان درایو باید چرخه را پوشش دهند. در محاسبه حرارتی دقیق، وابستگی تلفات به سرعت و شرایط خنککاری نیز بررسی میشود.
مقایسه با مشخصات مدلهای واقعی زیمنس
دو نمونه زیر در فهرست فروشگاه ثبت شدهاند. مشخصات توان، سرعت و گشتاور نامی از جدول ترکیب رسمی SINAMICS V90 گرفته شدهاند. این جدول نمونه، سفارش خودکار برای مثال بالا نیست.
| شماره فنی موتور | توان نامی | سرعت نامی | گشتاور نامی |
|---|---|---|---|
| 1FL6044-1AF61-0LA1 | ۰٫۷۵ کیلووات | ۳۰۰۰ دور بر دقیقه | ۲٫۳۹ نیوتنمتر |
| 1FL6062-1AC61-0LB1 | ۱ کیلووات | ۲۰۰۰ دور بر دقیقه | ۴٫۷۸ نیوتنمتر |
بزرگتر بودن گشتاور نامی از گشتاور مؤثر، فقط یکی از بررسیهاست. برای نمونه، موتور ۰٫۷۵ کیلووات باید در سرعت و مدت پیک موردنیاز نیز مجاز باشد. نوع انکودر، ترمز، شفت و درایو سازگار را از شماره کامل و مدارک همان مدل کنترل کنید. تفاوت خانوادهها در مقایسه موتورهای زیمنس 1FL6 و 1FK7 توضیح داده شده است.
از نتیجه محاسبه تا خرید موتور CNC
در جایگزینی موتور روی ماشین موجود، عکس پلاک موتور و درایو را مبنا قرار دهید. شماره فنی، ولتاژ، جریان، انکودر، ترمز و ابعاد مکانیکی باید بررسی شوند. روش خواندن کد را در رمزگشای شماره فنی MLFB زیمنس ببینید. تغییر یک پسوند ممکن است به معنای تجهیز متفاوت باشد.
برای محور عمودی، نگهداری بار و طراحی ایمنی جدا از محاسبه توان حرکت است. ترمز نگهدارنده را بهعنوان ترمز کاری مکرر انتخاب نکنید مگر سازنده همان کاربرد را مجاز دانسته باشد. انتخاب موتور بدون بررسی ترمز، فیدبک و درایو، انتخاب کامل محور نیست.
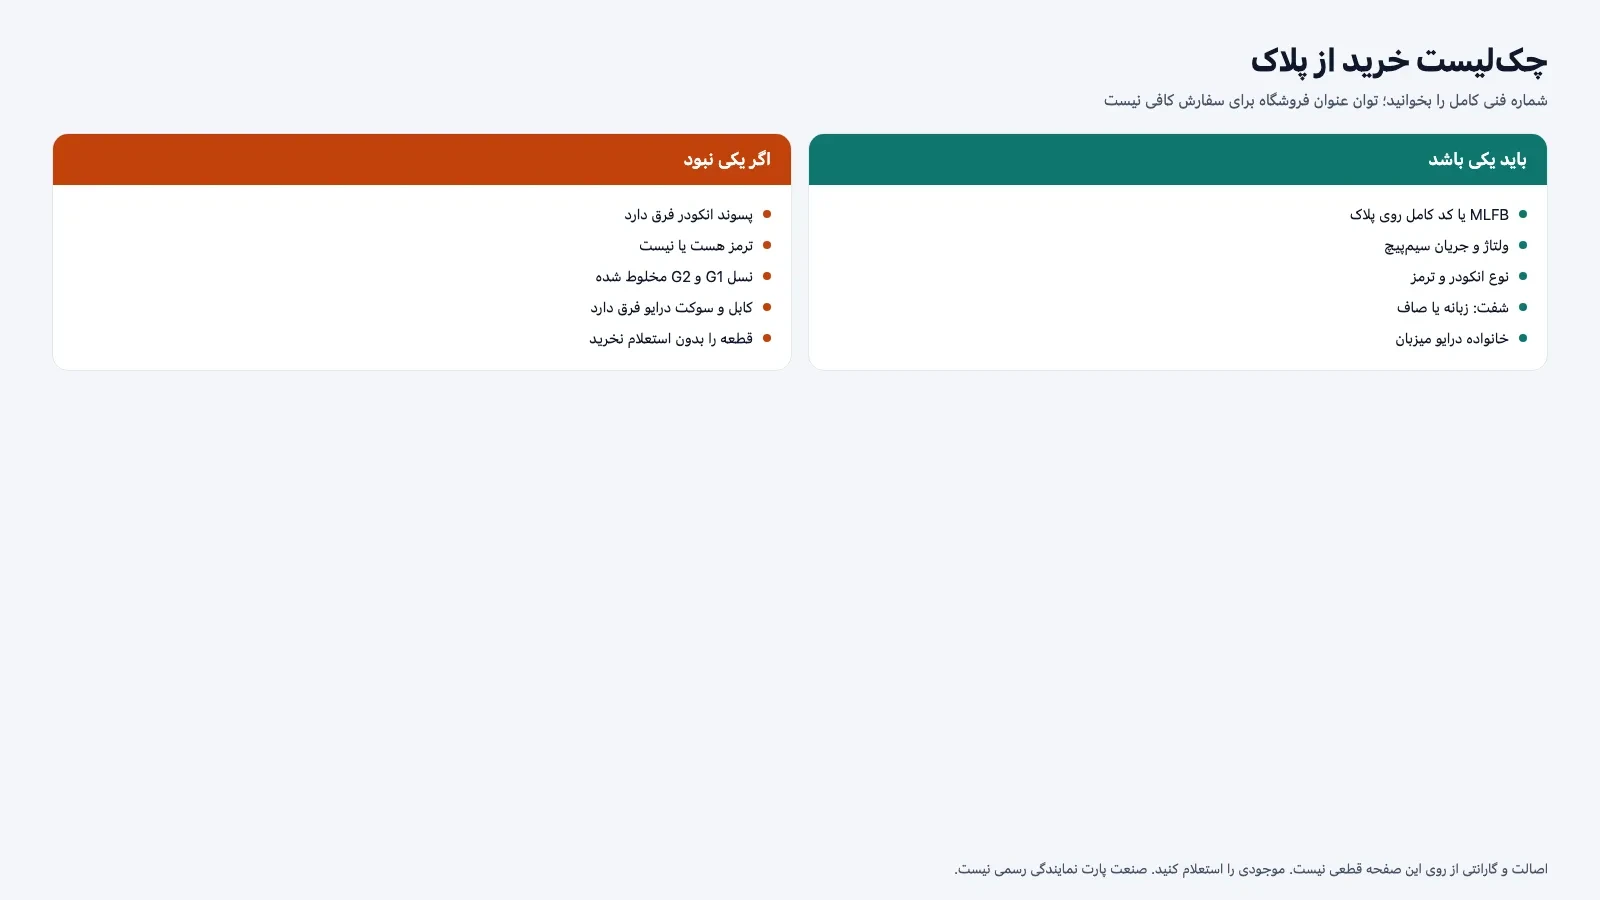
برای کالای نو یا کارکرده، کد روی پلاک را با پیشفاکتور تطبیق دهید. در کارکرده، وضعیت شفت، فلنج، کانکتورها و سابقه اعلامشده و نتیجه بررسی فنی اهمیت دارد. صنعت پارت محصولات زیمنس را از نمایندگیهای رسمی زیمنس تهیه میکند و گارانتی و پشتیبانی ارائه میدهد. شرایط همان کالا را هنگام استعلام بپرسید.
پرسشهای متداول انتخاب توان سروو موتور
آیا وزن بار برای محاسبه توان کافی است؟
خیر. انتقال مکانیکی، سرعت، شتاب، اینرسی، نیروی فرایند و چرخه حرکت هم لازماند. وزن یکسان میتواند نیاز دینامیکی متفاوت ایجاد کند.
گشتاور نامی را با پیک مقایسه کنیم یا مؤثر؟
هر دو بررسی لازم است. بار حرارتی چرخه با محدودیت پیوسته و گشتاور پیک با منحنی و مدت مجاز پیک همان موتور و درایو سنجیده میشود.
آیا موتور همتوان جایگزین موتور قبلی میشود؟
توان یکسان کافی نیست. شماره فنی کامل، فیدبک، ترمز، شفت، سرعت و سازگاری با درایو و کنترلر را کنترل کنید.
برای استعلام چه اطلاعاتی بفرستیم؟
پلاک موتور و درایو، نوع محور، سرعت و شتاب، چرخه بار و تعداد موردنیاز را آماده کنید. قیمت و موجودی روز را از صنعت پارت با شماره ۰۲۱-۴۶۰۵۵۶۱۳ بپرسید.
منابع محاسبه و مشخصات موتور
مبنای روش چرخه بار و گشتاور مؤثر، دستورالعمل پیکربندی موتورهای 1FK7، بخش Dimensioning است. ارجاع اینرسی به شفت در راهنمای محاسبه اینرسی زیمنس نیز توضیح داده شده است. مشخصات دو مدل نمونه از جدول رسمی V90 و 1FL6 گرفته شدهاند.
