مقایسه انکودر مطلق و افزایشی؛ کدام برای CNC مناسب است؟
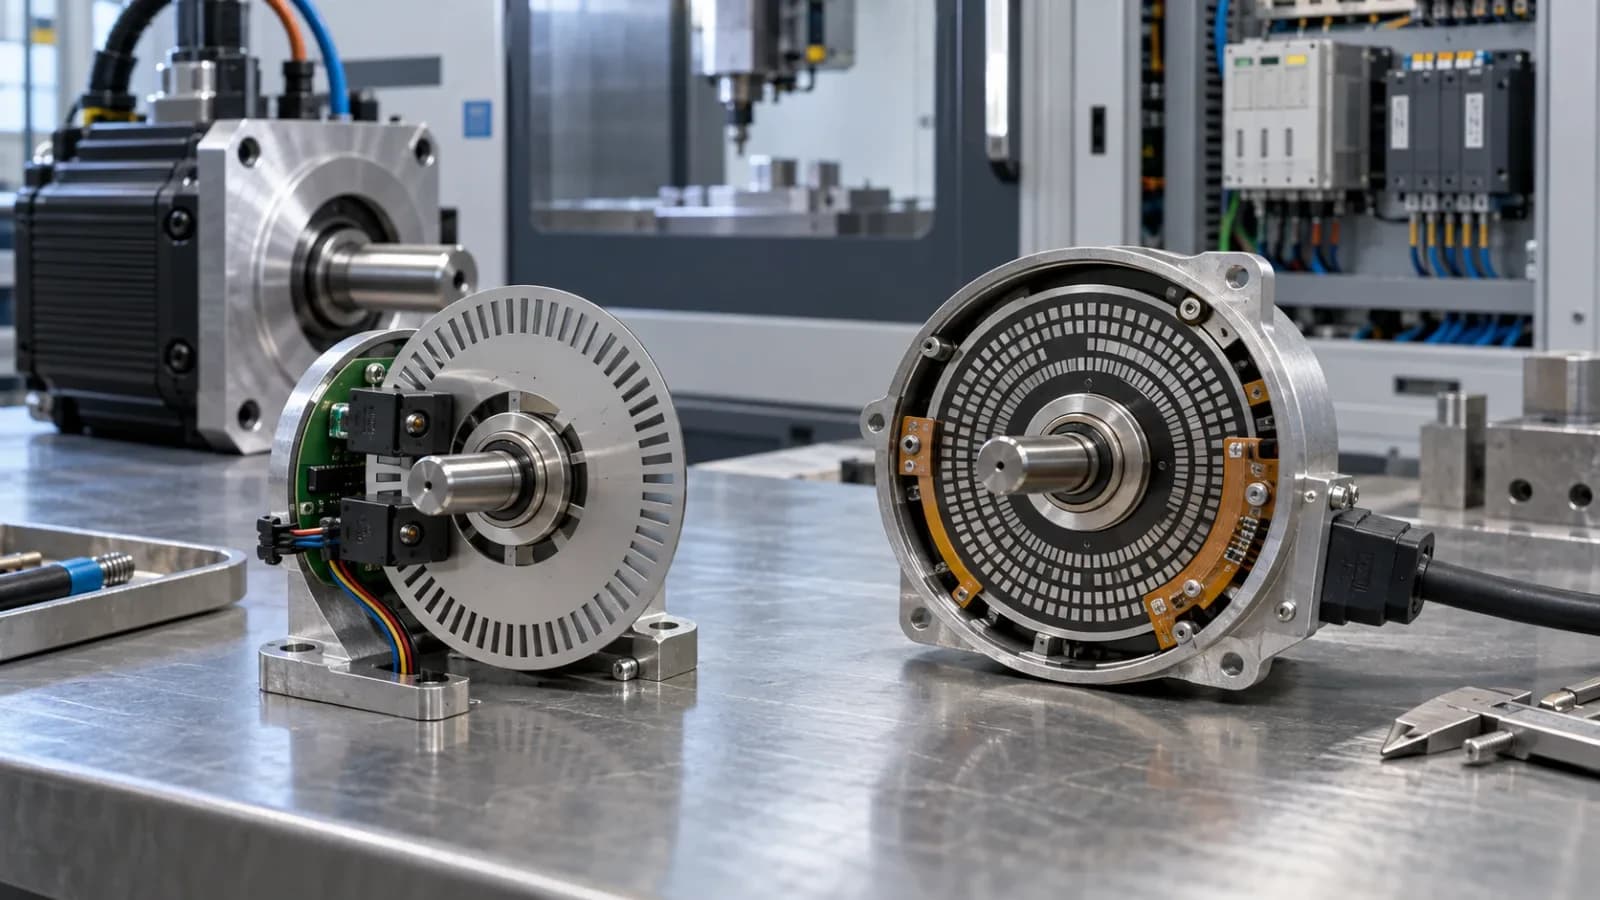
انکودر مطلق یا افزایشی را نباید فقط با دو برچسب «دقیق» و «اقتصادی» انتخاب کرد. تفاوت اصلی این است که انکودر افزایشی حرکت را بهصورت تغییرات نسبی گزارش میکند، اما انکودر مطلق برای هر موقعیت یک مقدار قابل تشخیص میفرستد. بااینحال، دقت، سرعت، مقاومت در برابر نویز و امکان نصب به مشخصات همان مدل و ورودی کنترل وابستهاند؛ مطلق بودن بهتنهایی هیچکدام را تضمین نمیکند.
در یک تعویض واقعی باید نوع رابط، سطح سیگنال، رزولوشن، شکل شفت، فلنج، کانکتور و حتی نیاز درایو به سیگنال کموتاسیون را با قطعه قبلی تطبیق دهید. اگر هنوز نقش فیدبک در ماشین روشن نیست، ابتدا راهنمای انکودر و خطکش دیجیتال در CNC را بخوانید؛ این صفحه مشخصاً برای تصمیم میان مطلق و افزایشی نوشته شده است.
تفاوت انکودر مطلق و افزایشی در یک نگاه
| معیار | انکودر افزایشی | انکودر مطلق |
|---|---|---|
| روش گزارش موقعیت | پالس یا سیگنالهای تناوبی نسبت به حرکت | یک مقدار موقعیت مشخص برای هر زاویه یا نقطه |
| موقعیت پس از روشنشدن | معمولاً به رفرنسگیری یا نقطه شناختهشده نیاز دارد | موقعیت تکدور را بلافاصله گزارش میکند؛ حفظ شمار دور به طراحی چنددور وابسته است |
| خروجیهای رایج | A/B/Z، TTL، HTL، 1 Vpp یا 11 µApp | EnDat، SSI، BiSS، DRIVE-CLiQ یا رابط اختصاصی سازنده |
| بیان رزولوشن | خط یا پالس در دور، گاهی signal periods | بیت یا تعداد موقعیت در هر دور؛ در چنددور، تعداد دور قابل شمارش نیز مهم است |
| کاربرد متداول | اندازهگیری سرعت و موقعیت نسبی، محور دارای هومینگ | بازیابی مستقیم موقعیت و محورهایی که رفرنسگیری دشوار یا زمانبر است |
| قاعده تعویض | نوع انکودر کافی نیست؛ کد کامل، رابط، مکانیک و پارامتر درایو باید تطبیق داده شود |
این جدول یک راهنمای مفهومی است، نه جدول تبدیل قطعه. برای نمونه، خانوادههای ECN و EQN هایدنهاین مطلقاند و خانواده ERN افزایشی است، اما حتی دو عضو یک خانواده میتوانند رابط، شمار خط، شفت یا کانکتور متفاوت داشته باشند. مرجع رسمی Encoder characteristics هایدنهاین نیز نوع انکودر و مشخصات مقدار موقعیت را جداگانه تعریف میکند.
انکودر افزایشی چگونه موقعیت و جهت را میخواند؟
در خروجی دیجیتال متداول، کانالهای A و B با اختلاف فاز تولید میشوند. کنترلر با شمارش لبهها مقدار حرکت و با تقدم یکی از کانالها جهت را تشخیص میدهد. کانال Z یا Reference Mark معمولاً یک نشانه مرجع در هر دور میدهد. همه انکودرهای افزایشی A/B دیجیتال نیستند؛ مدلهای صنعتی میتوانند سیگنال سینوسی 1 Vpp یا جریان 11 µApp داشته باشند و درایو آن را درونیابی کند.
پس از قطع برق، شمارنده کنترلر ممکن است مقدار نسبی را از دست بدهد. در این حالت محور باید به مرجع قابل اعتماد برگردد یا کنترلر از روش دیگری برای نگهداری مختصات استفاده کند. این ویژگی برای محوری که چرخه هومینگ امن و کوتاهی دارد لزوماً ضعف نیست؛ انتخاب سادهتر میتواند کاملاً مناسب باشد.
رزولوشن افزایشی را با دقت یکی ندانید
عدد ۲۰۴۸ خط یعنی دیسک در یک دور ۲۰۴۸ دوره سیگنال ایجاد میکند. کنترلر با شمارش لبههای A و B یا درونیابی سیگنال سینوسی میتواند تعداد شمارش بیشتری بسازد، اما این عدد بهتنهایی دقت واقعی محور نیست. خطای تقسیمبندی دیسک، لقی مکانیکی، هممحوری، کیفیت نصب و خطای ورودی کنترل نیز نتیجه را تعیین میکنند.
برای یک نمونه واقعی، صفحه ERN 1381 با ۲۰۴۸ خط یک انکودر افزایشی است. عدد خط و خانواده محصول برای شناسایی مفیدند، اما پیش از جایگزینی باید پسوند کامل، خروجی 1 Vpp، شکل شفت و کانکتور با قطعه قبلی تطبیق داده شود.
انکودر مطلق چگونه موقعیت را پس از روشنشدن میداند؟
انکودر مطلق به هر موقعیت در یک دور مقدار یکتایی نسبت میدهد. کنترلر بهجای بازسازی موقعیت از صفر با شمارش پالس، مقدار موقعیت را از رابط دیجیتال دریافت میکند. در رابط EnDat علاوه بر مقدار موقعیت، پارامترهای انکودر، وضعیت کار و پیامهای تشخیصی نیز میتوانند منتقل شوند. جزئیات رسمی در سند EnDat 2.2 Technical Information آمده است.
تکدور و چنددور چه تفاوتی دارند؟
مدل Single-turn زاویه داخل یک دور را مشخص میکند. مدل Multi-turn علاوه بر زاویه، تعداد دورهای طیشده را نیز نگه میدارد یا بازیابی میکند. روش حفظ شمار دور میان سازندگان یکسان نیست و میتواند مکانیکی، خودتأمین یا متکی به باتری باشد؛ بنابراین عبارت «مطلق» بهتنهایی ثابت نمیکند شمار دور بدون محدودیت و بدون باتری حفظ میشود.
در ماشین دارای گیربکس یا محور چنددور، اشتباه میان تکدور و چنددور ممکن است بعد از روشنشدن موقعیت ظاهراً معتبر اما مربوط به دور اشتباه بسازد. تعداد بیت موقعیت و ظرفیت شمار دور را از دیتاشیت همان کد سفارش بخوانید، نه از ظاهر بدنه.
آیا انکودر مطلق همیشه دقیقتر و بهتر است؟
خیر. «مطلق یا افزایشی» روش تولید و انتقال موقعیت را توضیح میدهد، نه رتبه کیفیت. یک انکودر افزایشی دقیق با نصب درست میتواند از یک مدل مطلق نامتناسب عملکرد بهتری داشته باشد. برای مقایسه باید accuracy، resolution، repeatability، حداکثر سرعت، پهنای باند و شرایط نصب دو مدل مشخص را کنار هم گذاشت.
- دقت: از تلرانس اعلامشده سازنده و خطای کل مکانیک به دست میآید، نه فقط از تعداد پالس یا بیت.
- سرعت: به فرکانس خروجی افزایشی یا نرخ انتقال رابط مطلق و توان پردازش کنترلر وابسته است.
- نویزپذیری: نوع سیگنال، کابل تفاضلی، شیلد، زمین و مسیر کابل تعیینکنندهاند؛ مطلق بودن مصونیت خودکار ایجاد نمیکند.
- ایمنی: فقط مدل و زنجیرهای که برای کارکرد ایمن تأیید شدهاند باید در تابع ایمنی استفاده شوند.
- هزینه توقف: حذف هومینگ میتواند زمان راهاندازی را کم کند، اما هزینه قطعه و پیچیدگی رابط را هم باید سنجید.
انکودر بدون شفت، هالو شفت یا شفتدار؛ آیا نوع اندازهگیری را عوض میکند؟
شکل شفت یک مشخصه مکانیکی مستقل است. انکودر بدون شفت یا کیت، هالو شفت و شفتدار میتواند مطلق یا افزایشی باشد. عبارتهایی مانند «انکودر افزایشی بدون شفت» دو تصمیم جدا را ترکیب میکنند: نخست روش اندازهگیری، سپس نحوه اتصال مکانیکی.
در تعویض قطعه قطر شفت، عمق درگیری، روش گیره یا پیچ مرکزی، الگوی سوراخ، فضای محوری و تحمل ناهمراستایی را اندازه بگیرید. نصب اجباری با بوش دستساز یا کوپلینگ نامناسب میتواند لقی، بار شعاعی و خطای تکرارشونده ایجاد کند؛ حتی اگر رابط الکتریکی درست باشد.
چکلیست انتخاب و جایگزینی انکودر CNC
- شماره فنی کامل را ثبت کنید: همه پسوندها و نوشتههای پلاک را بدون حدس یا حذف فاصله یادداشت کنید.
- محل اندازهگیری را مشخص کنید: فیدبک موتور، محور دورانی یا خطکش مستقیم میز، قطعات قابل جایگزینی با هم نیستند. برای اندازهگیری مستقیم محور، دسته خطکش و انکودر خطی را جدا ببینید.
- رابط و سطح سیگنال را تطبیق دهید: TTL، HTL، 1 Vpp، EnDat، SSI و DRIVE-CLiQ بدون مبدل یا ورودی مناسب معادل یکدیگر نیستند.
- رزولوشن و سرعت را کنترل کنید: تعداد خط یا بیت، حداکثر دور و فرکانس مجاز ورودی باید با کاربرد و پارامتر کنترل هماهنگ باشد.
- مکانیک را اندازه بگیرید: شفت، فلنج، کوپلینگ، الگوی پیچ، جهت خروج کابل و فضای نصب را مقایسه کنید.
- کانکتور و پینآوت را از نقشه بخوانید: یکسان بودن ظاهر سوکت به معنی یکسان بودن سیمبندی نیست.
- نیاز سروو به کموتاسیون را بررسی کنید: بعضی موتور و درایوها علاوه بر موقعیت، سیگنال یا داده راهاندازی مشخصی میخواهند.
- پارامترها و بکاپ را آماده کنید: تعویض نوع فیدبک بدون تنظیم درست میتواند آلارم یا حرکت ناپایدار بسازد.
برای مشاهده گزینههای موجود میتوانید دسته انکودر را بررسی کنید، اما انتخاب نهایی باید بر پایه پلاک و ورودی دستگاه باشد. اگر دستگاه پس از تعویض فیدبک پیام ارتباط، دامنه یا موقعیت میدهد، راهنمای کد خطای هایدنهاین ترتیب بررسی کابل، شیلد، تغذیه و رابط را توضیح میدهد.
برای کاربردهای رایج کدام نوع مناسبتر است؟
| شرایط کاربرد | جهت تصمیم | دلیل |
|---|---|---|
| محور در شروع چرخه هومینگ امن و کوتاه دارد | افزایشی میتواند کافی باشد | موقعیت مرجع بهسادگی بازیابی میشود |
| بازگشت مستقیم به موقعیت پس از روشنشدن لازم است | مطلق را بررسی کنید | مقدار موقعیت بدون شمارش از صفر خوانده میشود |
| شمار دور مکانیکی نیز باید حفظ شود | مطلق چنددور با ظرفیت مناسب | Single-turn فقط زاویه همان دور را میداند |
| تعویض فیدبک موتور سروو موجود | همان کد یا جایگزین تأییدشده سازنده | رابط، کموتاسیون و پارامتر درایو محدودکنندهاند |
| هدف افزایش دقت ماشین است | کل زنجیره اندازهگیری بررسی شود | تعویض افزایشی با مطلق الزاماً خطای مکانیکی را کم نمیکند |
پرسشهای متداول
آیا میتوان انکودر افزایشی را مستقیم با انکودر مطلق عوض کرد؟
معمولاً نه. درایو باید رابط مدل مطلق را پشتیبانی کند و پارامتر، کابل، کانکتور و مکانیک نیز سازگار باشند. بدون تأیید سازنده یا نقشه دستگاه، تبدیل مستقیم ریسک آلارم و کنترل ناپایدار دارد.
آیا انکودر مطلق بعد از قطع برق همیشه موقعیت را حفظ میکند؟
موقعیت داخل یک دور از روی کد مطلق قابل خواندن است. حفظ تعداد دور به مدل چنددور و فناوری آن وابسته است؛ ممکن است مکانیکی، خودتأمین یا باتریدار باشد. دیتاشیت کد دقیق را بررسی کنید.
آیا تعداد پالس بیشتر یعنی دقت بیشتر؟
تعداد پالس یا بیت رزولوشن را بالا میبرد، اما دقت واقعی به خطای خود انکودر، نصب، لقی و سیستم کنترل وابسته است. رزولوشن بالا نمیتواند خطای مکانیکی را حذف کند.
تفاوت Single-turn و Multi-turn چیست؟
Single-turn موقعیت زاویهای در یک دور را گزارش میکند. Multi-turn علاوه بر زاویه، شماره دور را نیز در یک بازه مشخص نگه میدارد و برای محورهای چنددور بدون رفرنسگیری مفید است.
برای استعلام جایگزین انکودر چه اطلاعاتی لازم است؟
عکس واضح پلاک، شماره فنی کامل، مدل دستگاه و درایو، نوع کانکتور، قطر و شکل شفت، تعداد سیم، طول کابل و شرح آلارم یا علت تعویض را آماده کنید. فقط گفتن «مطلق» یا «افزایشی» برای انتخاب کافی نیست.
